


Materialehåndteringsrobotter
Hvorfor vælge HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Vores virksomhed er en mekanisk fremstillingsvirksomhed, tidligere en fabrik til fremstilling af løftemaskiner, etableret i 2005. Beliggende i Qingyuan District, Baoding City, Hebei-provinsen, Kina, kendt som hjembyen for løftemaskiner, der dækker et areal på 3200 kvadratmeter, med avanceret produktionsudstyr og et omfattende kvalitetsstyringssystem, vi er forpligtet til at give kunderne højkvalitets mekaniske fremstillingstjenester.
Professionelt teknisk team
Vi har et højt kvalificeret team med stærk teknisk styrke og over 100 erfarne medarbejdere. Vi insisterer på kontinuerlig innovation og har en række uafhængigt udviklede præcisionsfremstillingsteknologier og -udstyr.
Bredt udvalg af produkter
Vores produkter dækker forskelligt mekanisk udstyr, såsom anti-faldenheder, elektroniske vægte, manipulatorarme osv.; Samtidig kan vi også tilpasse produktionen efter kundernes behov.
Kvalitetssikring
Vi følger nøje kravene i ISO9001 kvalitetsstyringssystemet til produktion, og alle produkter har bestået CE-certificering med en høj markedsandel. Samtidig har vi også avancerede produktionslinjer for at give kunderne højkvalitets mekanisk udstyr.
Professionel service
Vi leverer fremragende eftersalgsservice, sporer brug og giver positiv feedback. Vi svarer hurtigt inden for 24 timer og giver kunderne løsninger.


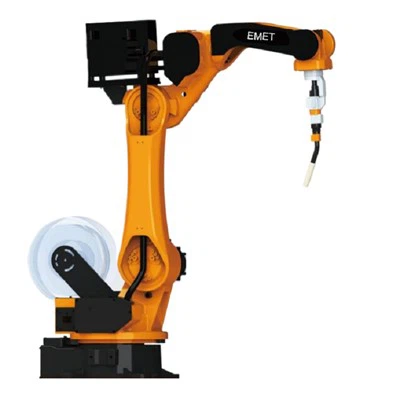

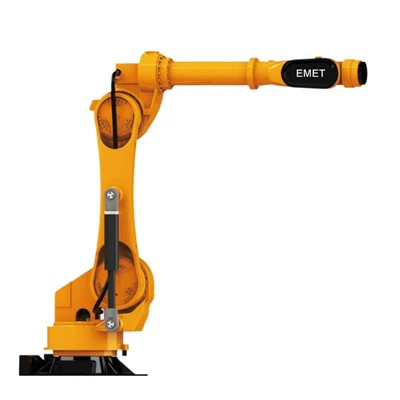

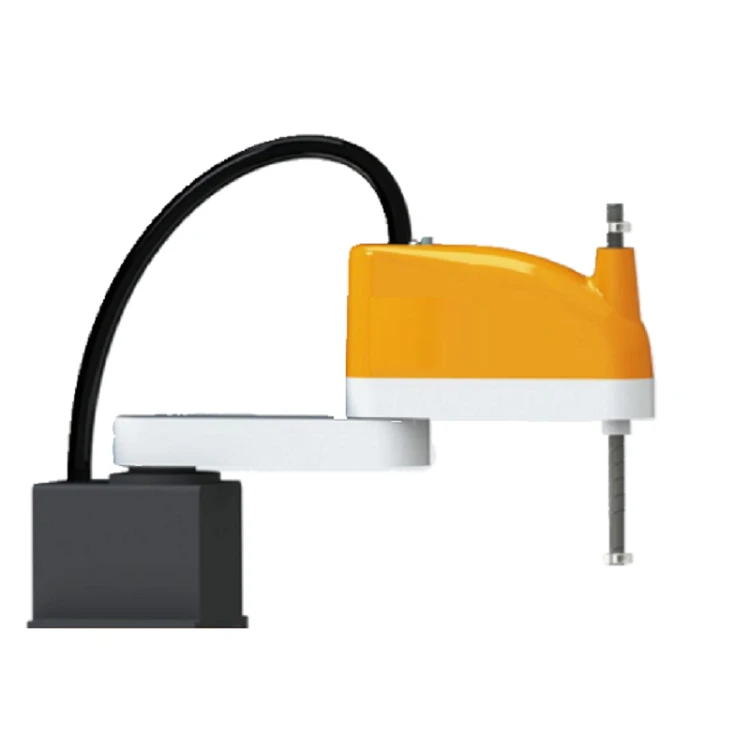
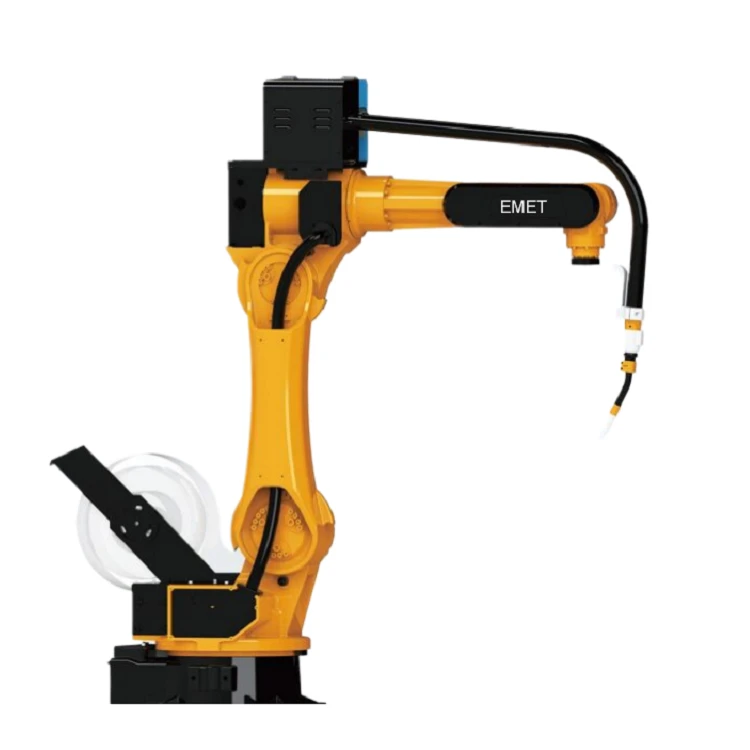
Materialehåndteringsrobotter er automatiserede maskiner, der er designet til at flytte, opbevare og transportere materialer eller produkter fra et sted til et andet. Disse robotter bruges almindeligvis i fremstillings-, lager- og logistikindustrien til at håndtere forskellige materialer, såsom råmaterialer, færdigvarer og emballagematerialer. Disse robotter kan udføre en lang række opgaver, herunder plukning, pakning, palletering, sortering og transport af materialer, hvilket kan hjælpe virksomheder med at forbedre deres produktivitet, effektivitet og sikkerhed. Materialehåndteringsrobotter kan styres ved hjælp af en række forskellige teknologier, såsom programmerbare logiske controllere, sensorer og machine vision-systemer, og kan integreres i eksisterende produktionssystemer for at automatisere materialehåndteringsopgaver.
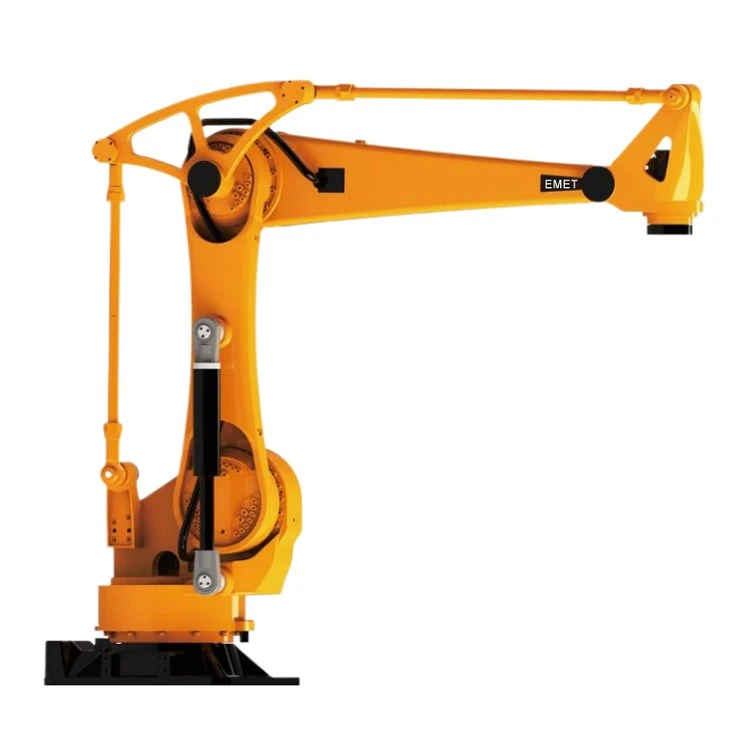
Funktioner ved materialehåndteringsrobotter
Alsidighed
Materialehåndteringsrobotter er alsidige og kan udføre en række opgaver som løft, flytning, sortering og stabling.
Høj nyttelastkapacitet
Disse robotter kan håndtere tunge belastninger, i intervallet fra hundreder til tusinder af kilogram afhængigt af model og anvendelse.
Præcision
Materialehåndteringsrobotter er præcise i deres bevægelser og kan håndtere sarte genstande uden at forårsage skade.
Fart
De kan bevæge sig ved høje hastigheder, hvilket er vigtigt for applikationer, der kræver hurtig og hyppig bevægelse af materialer.
Fleksibilitet
Disse robotter er fleksible og kan programmeres til at håndtere forskellige typer materialer, former, vægte og størrelser.
Sikkerhed
Materialehåndteringsrobotter er designet med sikkerhedsfunktioner såsom sensorer og nødstopknapper, som gør dem sikre at bruge.
Lav vedligeholdelse
Disse robotter kræver minimal vedligeholdelse, hvilket reducerer nedetiden og de samlede omkostninger.
Fjernadgang
Nogle modeller kan fjernstyres, hvilket giver større fleksibilitet og bekvemmelighed.
Omkostningseffektiv
Over tid kan materialehåndteringsrobotter reducere arbejdsomkostningerne og samtidig øge effektiviteten og produktiviteten.
Integration
De kan nemt integreres med andre maskiner, udstyr og systemer i en produktionslinje, hvilket gør dem til en integreret del af mange fremstillingsprocesser.
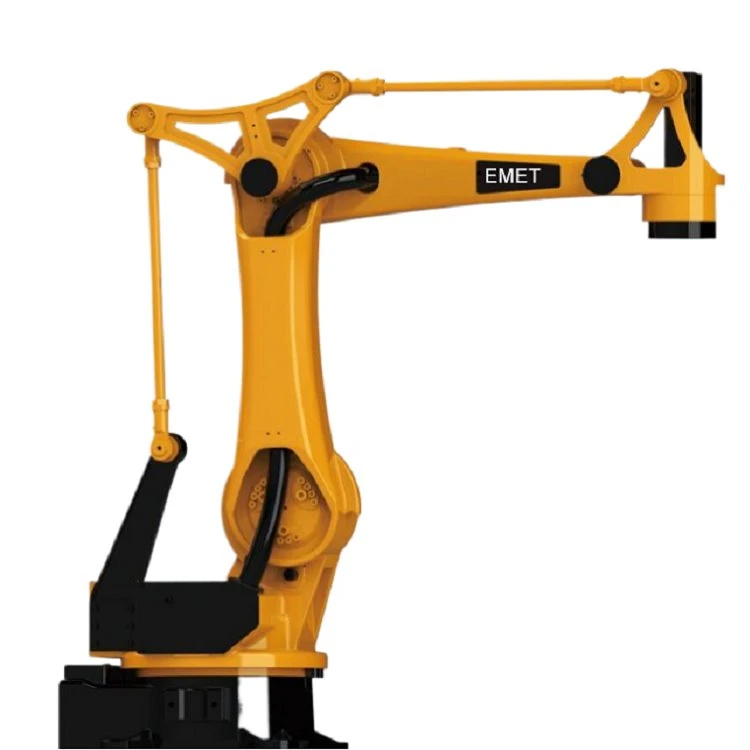
Typer af materialehåndteringsrobotter
Pakning af produkter
En almindelig materialehåndteringsopgave er at pakke produkter til forsendelse eller videreforarbejdning. Opgaven tilføjer ingen værdi til selve produktet. Det er et klassisk "imellem"-trin.
Robotter er perfekte til at pakke. De er fleksible nok til, at du problemfrit kan håndtere forskellige typer produkter med den samme robot.
Del overførsel
Mange trin i en fremstillingsproces involverer blot at flytte dele fra et område i anlægget til et andet. Dette er en kedelig opgave og er ikke en god udnyttelse af folks tid.
Robotisk deloverførsel er en nem applikation at implementere og programmere, hvilket gør dette til en meget god første robotopgave.
Læsning og aflæsning af transportbånd
Transportører er en almindelig metode til at flytte materiale rundt i et anlæg. Men problemet med dem er, at du skal indlæse og losse produkterne på dem.
Der er tre hovedtilgange til at læsse transportbånd:
Få mennesker til at gøre det, som har alle de samme udfordringer som nævnt ovenfor.
Implementer komplekse, skræddersyede automatiseringsløsninger for at kanalisere elementer til det næste automatiske trin i processen.
Brug en robot.
Brug af en robot har lignende fleksibilitetsfordele som at bruge mennesker og er meget billigere end komplet automatisering.
Holder materialet på plads
Nogle gange kræver du simpelthen, at dele holdes på plads, mens der udføres operationer på dem. De traditionelle tilgange til dette er at bruge et menneske eller at skabe tilpasset armatur for at holde materialet stabilt.
Robotter kan nemt programmeres til at håndtere flere typer dele. De bruges ofte til denne type opgaver, for eksempel til at holde dele foran en malermaskine.
Palletering og depalletering
Materialer ankommer sandsynligvis til dit anlæg pakket på paller. Dette kræver, at de afpalleres, et kedeligt og "rygbrydende" job. Tilsvarende er det sidste trin, før produkter sendes ud til kunderne, normalt at læsse dem på paller.
Robotter er mere end blot egnede til palleteringsopgaver, de er ofte væsentligt bedre end mennesker er til denne opgave. De kan pakke varer med mere konsistens og vil aldrig lide af de muskuloskeletale problemer, som folk gør.
Fordele ved materialehåndteringsrobotter
Den utrættelige arbejdsstyrke
Præcision og nøjagtighed
Udstyret med sensorer og styret af avancerede algoritmer kan materialehåndteringsrobotter udføre opgaver med præcision og nøjagtighed, hvilket minimerer risikoen for fejl markant. Dette oversættes til omkostningsbesparelser og forbedrer kundetilfredsheden gennem bedre kvalitetskontrol og leveringstider.
Skalerbarhed og fleksibilitet
Bæredygtighed og omkostningseffektivitet
Datadrevet beslutningstagning
Menneske-Robot symbiosen
Anvendelse af materialehåndteringsrobotter
Varer-til-person
Dette er det udtryk, der bruges til at beskrive opgaverne med at bringe dele eller andre materialeenheder fra et lager til operatøren på en automatiseret måde. Plukning af varer til person reducerer unødvendige operatørbevægelser og undgår uproduktive tider.
Intralogistik
I produktionslinjer er det almindeligt at finde manglende komponenter, der kræves til fremstilling. En håndteringsrobot er i stand til at forsyne hvert trin i produktionslinjen, så operatørerne kan fortsætte med processen.
Håndtering af farligt materiale
Præcisionen og den avancerede teknologi i en Mobile Handler-robot gør den i stand til at håndtere giftigt, forurenende eller skadeligt materiale, der udgør en fare for mennesker.
Palletering
At læsse materialer på en palle er en mekanisk opgave, der kræver præcision og konsistens. Det er en af de mest automatiserede applikationer i logistikmiljøer, fordi gentagelseshastigheden for en robothandler væsentligt overstiger en menneskelig operatørs. I tilfælde af mobile handlere kan robotten udføre palleteringsopgaven på et tidspunkt på lageret, og når den er færdig, kan den flytte til stedet for den næste palle, der skal læsses eller stoppe, hvis den har fuldført sin mission. Det er således ikke nødvendigt at bringe pallerne til robotarmen, men processen er omvendt: Robotten går autonomt til pallen.
Sortering
Udviklingen af avanceret software er nøglen til, at manipulatorrobotten kan udføre en sorteringsapplikation nøjagtigt og uden fejlmargen. Faktisk er det en af de langsomste opgaver, der skal automatiseres på grund af dens kompleksitet. Nu er niveauet for teknologisk udvikling nået til et punkt, der muliggør og garanterer effektivitet. En mobil håndteringsrobot kan klassificere forskellige elementer efter en bestemt rækkefølge eller mønster ved hjælp af kunstig intelligens algoritmer og andre identifikations-, syns- og sensoriseringssystemer.
Sådan vælger du materialehåndteringsrobotter
Overvej nyttelasten og rækken af industrielle robotter
Nyttelasten og rækkevidden af industrirobotter er væsentlige faktorer at overveje, når du vælger den rigtige robot til din virksomhed. Nyttelasten refererer til den maksimale vægt, som robotten kan løfte eller manipulere, mens rækkevidden refererer til den maksimale afstand, som robotten kan forlænge.
Det er vigtigt at vælge en industrirobot med den passende nyttelast og rækkevidde til dine specifikke applikationer. Hvis du har brug for en robot til at håndtere tunge belastninger, vil du gerne vælge en robot med en højere nyttelastkapacitet. På samme måde, hvis du har brug for en robot til at arbejde i et begrænset rum, vil du gerne vælge en robot med en mindre rækkevidde.
Overvej nøjagtigheden og repeterbarheden af industrielle robotter
Nøjagtigheden og repeterbarheden af en industrirobot til salg er væsentlige faktorer at overveje, når du vælger den rigtige robot til din virksomhed. Nøjagtigheden refererer til, hvor tæt robotten kan placere og flytte sin sluteffektor, mens repeterbarheden refererer til, hvor konsekvent robotten kan udføre den samme bevægelse.
Det er vigtigt at vælge en industrirobot med høj nøjagtighed og repeterbarhed til dine specifikke applikationer. Hvis du for eksempel har brug for en robot til præcisionsmontering, vil du gerne vælge industrirobotter med høj nøjagtighed og repeterbarhed for at sikre, at delene er samlet korrekt hver gang.
Overvej hastigheden og cyklustiden for industrielle robotter
Hastigheden og cyklustiden for fremstilling af robotter til salg er andre kritiske faktorer, du skal overveje, når du vælger den rigtige robot til din virksomhed. Hastigheden refererer til, hvor hurtigt robotten kan bevæge sig og udføre sine opgaver, mens cyklustiden refererer til den tid, det tager for robotten at udføre en bestemt opgave.
Det er vigtigt at vælge en industrirobot med den passende hastighed og cyklustid til dine specifikke applikationer. For eksempel, hvis du har brug for en robot til højhastigheds pick-and-place-applikationer, vil du gerne vælge en robot med en hurtig cyklustid for at sikre, at den kan følge med produktionslinjen.
Vedligeholdelse af materialehåndteringsrobotter
Rengøring
Regelmæssig rengøring af robotten og dens komponenter hjælper med at fjerne snavs, støv eller snavs, der kan samle sig over tid. Dette inkluderer rengøring af robottens ydre såvel som dens ende-på-arm-værktøj, sensorer og andre komponenter.
Smøring
Korrekt smøring af robottens bevægelige dele er afgørende for at sikre problemfri drift. Dette omfatter smørende led, lineære føringer, kugleskruer og andre områder, hvor friktion kan forekomme. Sørg for at bruge det passende smøremiddel til hver komponent.
Inspektion
Det er vigtigt at inspicere din robot regelmæssigt for tegn på slid, beskadigelse eller løse forbindelser. Dette omfatter inspektion af arme, led, bælter, ledninger og alle andre komponenter, der kan være modtagelige for slid.
Kalibrering
Hvis din robot er afhængig af sensorer til nøjagtig drift, er regelmæssig kalibrering nødvendig for at sikre præcise aflæsninger. Dette omfatter kalibrering af alle synssystemer, kraftsensorer eller andre sensorenheder, som din robot måtte have.
Softwareopdateringer
At holde din robots kontrolsystem opdateret er afgørende for optimal ydeevne. Kontroller regelmæssigt for softwareopdateringer fra producenten og implementer dem efter behov.
Vedligeholdelse og udskiftning af komponenter
Hvis nogle komponenter er beskadigede eller slidte, er det vigtigt at reparere eller udskifte dem omgående. Dette omfatter bælter, sensorer, motorer og andre kritiske komponenter.
Princippet for materialehåndteringsrobotter


Planlægningsprincippet
Vær klare målsætninger og funktionelle specifikationer af de foreslåede metoder.
Standardiseringsprincippet
Udstyr, kontroller og software skal standardiseres inden for de grænser, der opnår globale præstationsmål uden at ofre fleksibilitet, modularitet og produktion.
Arbejdsprincip
Materialehåndteringsarbejde bør minimeres uden at ofre produktiviteten eller det nødvendige driftsniveau.
Ergonomisk princip
Menneskelige evner og begrænsninger skal anerkendes for at sikre sikker og effektiv drift.
Enhedsbelastningsprincip
Enhedsbelastningerne skal være af den passende størrelse og være konfigureret i henhold til, at de opnår et materialeflow og lagermålene i hvert trin af forsyningskæden.
Rumudnyttelsesprincippet
Der skal ske en effektiv og effektiv udnyttelse af den disponible plads.
Systemprincippet
Materialeflytnings- og lageraktiviteter skal være fuldt integreret for at danne et operativsystem, der omfatter modtagelse, inspektion, opbevaring, produktion, samling, emballering, samling, ordrevalg, forsendelse, transport og reklamationshåndtering.
Automatiseringsprincippet
Materialehåndteringsoperationer bør automatiseres, hvor det er muligt, for at forbedre driftseffektiviteten, øge svarene, forbedre sammenhængen og forudsigeligheden og sænke driftsomkostningerne.
Hvis vi er opmærksomme på, hvordan industrien har ændret sig i de sidste 20 år, bliver antallet af mennesker involveret i hvert af processens faser mindre og mindre med nye teknologier, hvis det er automatiseret, vinder det i pålidelighed, effektivitet, sikkerhed , tid, standardisering og transport, da der er bedre koordinering.
I øjeblikket, blandt de vigtigste teknologier og løsninger, der bliver brugt til at forbedre end of line-processen, skiller sig ud robotiserede armsystemer, automatisk palletering, AGV'er blandt andre.
Miljøprincippet
Miljøbelastningen og energiforbruget skal betragtes som kriterier ved valg af udstyr til håndtering af materialer.
Livscyklusomkostningsprincip
Udvikle en omfattende økonomisk analyse, der tager højde for hele livscyklussen af materialehåndteringssystemer.
Hvis du ønsker at forbedre din proces med materialehåndtering online og end-of-line, så kontakt os, vi står klar til at støtte dig.
Vores fabrik
Vi har en komplet fabriksproduktion, kvalitetstilsyn og levering.

Ultimativ FAQ-guide til materialehåndteringsrobotter
Q: Hvad er materialehåndteringsrobotter?
Q: Hvordan fungerer materialehåndteringsrobotter?
Q: Hvad er fordelene ved at bruge materialehåndteringsrobotter?
Q: Hvilke typer materialehåndteringsrobotter er tilgængelige?
Q: Hvilke industrier bruger materialehåndteringsrobotter?
Q: Hvordan programmerer man en materialehåndteringsrobot?
Q: Hvor hurtigt kan materialehåndteringsrobotter arbejde?
Q: Kræver materialehåndteringsrobotter vedligeholdelse?
Q: Hvilke sikkerhedsfunktioner har materialehåndteringsrobotter?
Q: Hvad er den gennemsnitlige pris for en materialehåndteringsrobot?
Q: Kan materialehåndteringsrobotter håndtere skrøbelige eller følsomme genstande?
Q: Hvordan navigerer materialehåndteringsrobotter rundt i et produktionsmiljø?
Q: Hvad er forskellen mellem kollaborative og ikke-samarbejdende materialehåndteringsrobotter?
Spørgsmål: Kan materialehåndteringsrobotter tilpasses?
Q: Kan materialehåndteringsrobotter integreres med andre produktionssystemer?
Q: Hvad er den maksimale nyttelastkapacitet for en materialehåndteringsrobot?
Q: Hvad er levetiden for en materialehåndteringsrobot?
Q: Kan materialehåndteringsrobotter flyttes mellem forskellige produktionslinjer?
Q: Hvordan kommunikerer materialehåndteringsrobotter med andre maskiner i et produktionsmiljø?
Q: Kan materialehåndteringsrobotter programmeres til at arbejde med forskellige materialer?