


Manipulatorarm
Hvorfor vælge HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Vores virksomhed er en mekanisk fremstillingsvirksomhed, tidligere en fabrik til fremstilling af løftemaskiner, etableret i 2005. Beliggende i Qingyuan District, Baoding City, Hebei-provinsen, Kina, kendt som hjembyen for løftemaskiner, der dækker et areal på 3200 kvadratmeter, med avanceret produktionsudstyr og et omfattende kvalitetsstyringssystem, vi er forpligtet til at give kunderne højkvalitets mekaniske fremstillingstjenester.
Professionelt teknisk team
Vi har et højt kvalificeret team med stærk teknisk styrke og over 100 erfarne medarbejdere. Vi insisterer på kontinuerlig innovation og har en række uafhængigt udviklede præcisionsfremstillingsteknologier og -udstyr.
Bredt udvalg af produkter
Vores produkter dækker forskelligt mekanisk udstyr, såsom anti-faldenheder, elektroniske vægte, manipulatorarme osv.; Samtidig kan vi også tilpasse produktionen efter kundernes behov.
Kvalitetssikring
Vi følger nøje kravene i ISO9001 kvalitetsstyringssystemet for produktion, og alle produkter har bestået CE-certificering med en høj markedsandel. Samtidig har vi også avancerede produktionslinjer for at give kunderne højkvalitets mekanisk udstyr.
Professionel service
Vi leverer fremragende eftersalgsservice, sporer brug og giver positiv feedback. Vi svarer hurtigt inden for 24 timer og giver kunderne løsninger.


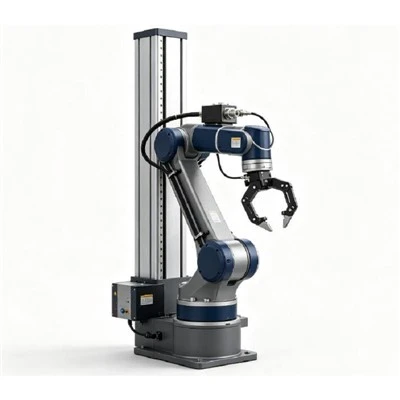


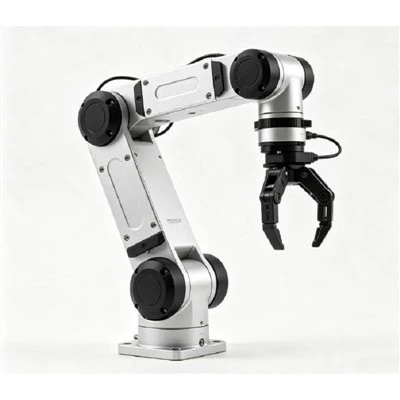


Hvad er Manipulatorarm?
Pneumatisk manipulatorarm er et arbejdsbesparende udstyr, der bruges til materialehåndtering og installation. Den anvender balanceprincippet for mekaniske og pneumatiske ventiler, hvilket giver operatøren mulighed for at skubbe og trække den tunge genstand i overensstemmelse hermed, hvilket muliggør afbalanceret bevægelse og positionering i rummet. Når en tung genstand danner en flydende tilstand under løft eller sænkning, sikrer fordelingsventilen nul driftskraft, men driftskraften påvirkes af vægten af emnet.
Pneumatisk manipulatorarm udfører hovedsageligt handlinger såsom at gribe, genindlæse, vende, samle, løfte og docke arbejdsemner. Det kan hurtigt placeres og betjenes ofte, hvilket gør det til et ideelt løfteudstyr.

Funktioner af Manipulator Arm
Arbejder uden tyngdekraft
Hele processen har flydende funktion, og maskinen er i stand til at arbejde uden tyngdekraft.
Beskyttelsesfunktioner
- Gasafbrydelsesbeskyttelse, der sikrer, at emnet ikke falder, når det pludselig afskæres;
- Fejlfunktionsbeskyttelse, hvis landingen ikke detekteres, kan emnet ikke frigives;
- Advarselsbeskyttelse, som kan overvåge arbejdstrykket i realtid og reducere risici;
Kontinuerlig variabel transmission (CVT)
Den kan automatisk justere det optimale transmissionsforhold i henhold til forskellige arbejdsforhold, og derved forbedre kraftydelsen og samtidig reducere støj og vibrationer.
Stor lufttank
Udstyret med en luftbeholder, kan den fungere normalt inden for ti minutter efter, at maskinen er blevet afbrudt.
Hoveddele af manipulatorarm
1. Armvært: Hovedenheden, der gør det muligt for materialer (eller arbejdsemner) at opnå 3D-bevægelse i luften.
2. Gribeholder: en anordning, der gør det muligt at gribe materiale (eller emne) og opfylder brugernes tilsvarende håndterings- og monteringskrav.
3. Udførelsesdel: Pneumatiske komponenter, hydrauliske anordninger eller motorer
4. Luftvejskontrolsystem: et kontrolsystem, der opnår bevægelsesstatus for hele enheden af manipulatorarmsværten og gribeanordningen,
Stiv manipulatorarm
MA-seriens stive manipulatorarm er i stand til at løfte emner af forskellige former. Udstyret kan fastgøres på jorden, ophænges og fastgøres eller flyttes med styreskinner.
Kabeldrevet manipulatorarm
Den kabeldrevne manipulator bruges i kombination med stivheden af foldearmen og fleksibiliteten af den stive manipulatorarm. Stålwiren følger robotarmen og bruger den pneumatiske balanceophæng til at trække stålwiren for at løfte emnet. Dette gør det muligt for den at have mindre betjeningskraft, hurtigere betjeningshastighed og nå målet om at "svæve" inden for bevægelsesområdet.
Søjlemonteret svingkran
Denne type svingkran kan fastgøres på jorden og består af en søjle, cantilever, elektrisk hejs og kontrolsystem. Søjler er normalt sammensat af stålkonstruktioner med tilstrækkelig stabilitet og bæreevne. Cantilever er en tværbjælke forbundet til en søjle, der bruges til at bære elektriske hejseværker og kroge. Elektriske hejseværker kan være manuelle eller elektriske, bruges til at løfte og hænge materialer. Styresystemet bruges til at styre betjeningen af svingkranen og bevægelsen af den elektriske hejs.
Vægmonteret svingkran
Vægmonteret svingkran er normalt lavet af stålkonstruktion og kan monteres på væggen med tilstrækkelig stabilitet og bæreevne. Det er en ny type materialeløftemaskine udviklet på basis af søjlemonteret cantilever-kran. Maskinens gangsti er installeret på cementsøjler eller bærende bjælker i fabriksbygningen. Bevæg dig cirkulært rundt om cementsøjlen, mens den pneumatiske hejs også kan udføre sideværts bevægelse langs den valgte udkragning og lodrette løft.
Bærbar knækarmskran
Den bærbare knækarmskran er udstyret med hjul, som ikke kun har egenskaberne som en søjlekran, men også giver mulighed for fleksibel bevægelse og udskiftning af løftestationer, hvilket gør den mere tilpasningsdygtig. Det er en nødvendig separat nødløftemaskine til effektive automatiske produktionslinjer.
Foldende svingkran
Folding Jib kranen har karakteristika af ny struktur, fleksibel forlængelse og bøjning, nem betjening og høj effektivitet og energibesparelse. Den kan bruges med en pneumatisk balancekran, der udnytter tværbjælkens bøjning og roterende bevægelse for at undgå genstande i det kontrollerede arbejdsområde og maksimere arbejdsområdet.
Fordele ved manipulatorarm

Nem og hurtig betjening
Den kan følge operatørens trækkraft for at fuldføre handlinger såsom løft, skub, rulning, vipning osv. af emnet, let transport af emnet og hjælper med samlingen af emnet. Dette design gør betjeningsprocessen enkel og hurtig, hvilket i høj grad forbedrer arbejdseffektiviteten.

Nøjagtig placering
I nultyngdekraftsophængstilstanden kan manipulatorarmen sikre præcis positionering af tilfældig bevægelse under produktdocking, hvilket er særligt vigtigt for industrielle produktionsprocesser, der kræver præcis kontrol.

Affjedring uden stød og tilbageslagskraft:
Under produktmontering kan manipulatorarmen give fleksibel docking og undgå stød og tilbageslagskraft fra almindelig løftemaskine under drift og derved beskytte produktets og operatørernes sikkerhed.

sikkerhed og pålidelighed
Manipulatorarmen vedtager et pneumatisk kontrolsystem bestående af importerede pneumatiske komponenter af høj kvalitet, som er udstyret med sikkerhedsmekanismer såsom beskyttelse mod utilsigtet afbrydelse af luftkilden, beskyttelse mod fejlbetjening, lavtryksalarm, sikkerhedsfølger-sommerfuglebremse, bufferlufttank osv. for at maksimere beskyttelsen af drift og arbejdsemnesikkerhed.
Anvendelse af manipulatorarm
EMET leverer hejse- og transportløsninger


Sådan vælger du manipulatorarm
Det er nødvendigt at vælge en hårdarmsassisteret robotarm i følgende situationer:
når der genereres et drejningsmoment, er det ikke muligt at bruge en pneumatisk balancehejs eller en blød kabel-assisteret robotarm;
Emnets tyngdepunkt er væk fra armophængspunktet, eller emnet skal vendes eller vippes;
Højden på fabriksbygningen er begrænset.
Kabeldrevet manipulatorarm
På grund af de to led på den kabelassisterede manipulatorarm for at opnå vandret forskydning og en arbejdsradius på op til 3000 mm, har den mere fleksibel drift og hurtigere hastighed end pneumatiske balancekraner. Velegnet til situationer, hvor emnet er let, men håndteringscyklussen er meget hurtig. På grund af brugen af stålwirer til at løfte den bløde rebstøttede robotarm, skal emnets tyngdepunkt være placeret direkte under stålwiren.
Søjlemonteret svingkran
Den er udstyret med pålidelige pneumatiske hejseværker eller pneumatiske balancekraner, specielt velegnet til korte afstande, hyppig brug og intensive løfteoperationer. Det har karakteristika af høj effektivitet, energibesparelse, problembesparelse, lille fodaftryk, nem betjening og vedligeholdelse osv.
Vægmonteret udhængkran
Den største fordel ved vægmonteret cantilever kran er, at den kan installeres på vægge, ikke optager gulvplads og kan give større betjeningsplads. Den er velegnet til lejligheder, der kræver pladsbesparelse og større driftsplads, såsom fabriksværksteder, lagerbygninger mv.
Bærbar knækarmskran
Den største fordel ved en bærbar knækarmskran er dens fleksibilitet, som giver den mulighed for at flytte mellem forskellige arbejdsområder efter behov. Den er velegnet til situationer, der kræver hyppige ændringer på arbejdssteder, såsom byggepladser, på- og aflæsningspladser osv.
Foldende svingkran
Den er velegnet til produktions- eller vedligeholdelsessituationer i industrier som mekanisk fremstilling, jernbane, kemisk og let industri. Især i produktionslinjer med tæt udstyr, korte løft og hyppige operationer kan anvendelsen af dette produkt forbedre produktionseffektiviteten.
Regelmæssig rengøring:Regelmæssig rengøring er nøglen til at holde din robotarm oppe og køre. Brug en ren klud og et passende rengøringsmiddel til at tørre de udvendige overflader af robotarmen af for at fjerne støv, snavs og olie. Sørg samtidig for, at rengøringsmidlet ikke virker ætsende på armkomponenterne.
Smøring og vedligeholdelse:Leddene og bevægelige dele af robotarmen kræver regelmæssig smøring og vedligeholdelse. Brug passende olie eller fedt til at smøre kritiske dele for at reducere slitage og friktion. Kontroller samtidig, om fastgørelserne er løse, og stram dem efter behov. Sørg for, at de bevægelige dele af robotarmen forbliver fleksible og glatte.
Inspektion af sensorer og kabler:Robotarmens sensorer og kabler er en vigtig del af opretholdelsen af korrekt drift. Kontroller med jævne mellemrum, at sensoren fungerer korrekt, og at kablet ikke er flosset eller beskadiget. Udskift beskadigede kabler, hvis det er nødvendigt, og sørg for, at forbindelserne er sikre.
Opdatering af programmerings- og kontrolsystem:Med den kontinuerlige udvikling af teknologi skal robotarmens programmerings- og kontrolsystem også opdateres regelmæssigt. Installer de nyeste software- og firmwareversioner for at sikre maksimal ydeevne og funktionalitet af robotarmen.
Træning og betjeningsprocedurer:Giv operatører passende træning og betjeningsprocedurer for at sikre, at de forstår den korrekte brug af robotarmen og sikre driftsspecifikationer. Korrekt betjening og vedligeholdelse kan maksimere robotarmens levetid.
Arbejdsprincip for manipulatorarm
Den pneumatiske manipulatorarm kan automatisk identificere, om der er en belastning på robotarmen ved at detektere sugekoppen eller endeholderen på robotarmen og gastrykket inde i balancecylinderen, og automatisk justere lufttrykket inde i balancecylinderen gennem pneumatisk logisk kontrolkredsløb for at opnå automatisk balance. Når du arbejder, ser den tunge genstand ud til at være ophængt i luften, hvilket kan undgå kollision under produktdocking. Inden for manipulatorarmens arbejdsområde kan operatøren nemt flytte den frem, tilbage, venstre, højre, op og ned til enhver position, og operatøren kan nemt betjene den. Samtidig har det pneumatiske kredsløb også sammenlåsende beskyttelsesfunktioner, såsom at forhindre fejlbetjening og tryktabsbeskyttelse. Den pneumatiske manipulatorarm kræver ikke et elektronisk styresystem, kun trykluft og vakuumkilde kan fungere, hvilket er meget praktisk.
Vores kunder
Vores kunder er fra forskellige brancher fra hele verden


Ultimativ FAQ Guide til Manipulator Arm
Q: Hvad er en manipulatorarm?
Q: Hvad er formålet med en manipulatorarm?
Q: Hvilke typer manipulatorarme er der?
Q: Hvad er en robotmanipulatorarm?
Q: Hvad er en hydraulisk manipulatorarm?
Q: Hvad er en pneumatisk manipulatorarm?
Q: Hvad er en elektrisk manipulatorarm?
Q: Hvad er komponenterne i en manipulatorarm?
Q: Hvad er bevægelsesområdet for en manipulatorarm?
Q: Hvordan fungerer en manipulatorarm?
Q: Hvordan programmerer jeg en manipulatorarm?
Q: Hvilke typer endeeffektorer er tilgængelige til manipulatorarme?
Q: Hvordan fungerer kontrolsystemet på en manipulatorarm?
Q: Hvilke typer kontrolsystemer er tilgængelige til manipulatorarme?
Q: Hvad er fordelene ved at bruge en manipulatorarm?
Q: Hvad er begrænsningerne ved at bruge en manipulatorarm?
Q: Hvilke applikationer er egnede til manipulatorarme?
Spørgsmål: Hvilke sikkerhedsforanstaltninger skal der tages ved brug af en manipulatorarm?
Q: Hvilke faktorer skal overvejes, når du vælger en manipulatorarm?
Q: Hvordan installerer jeg en manipulatorarm?