


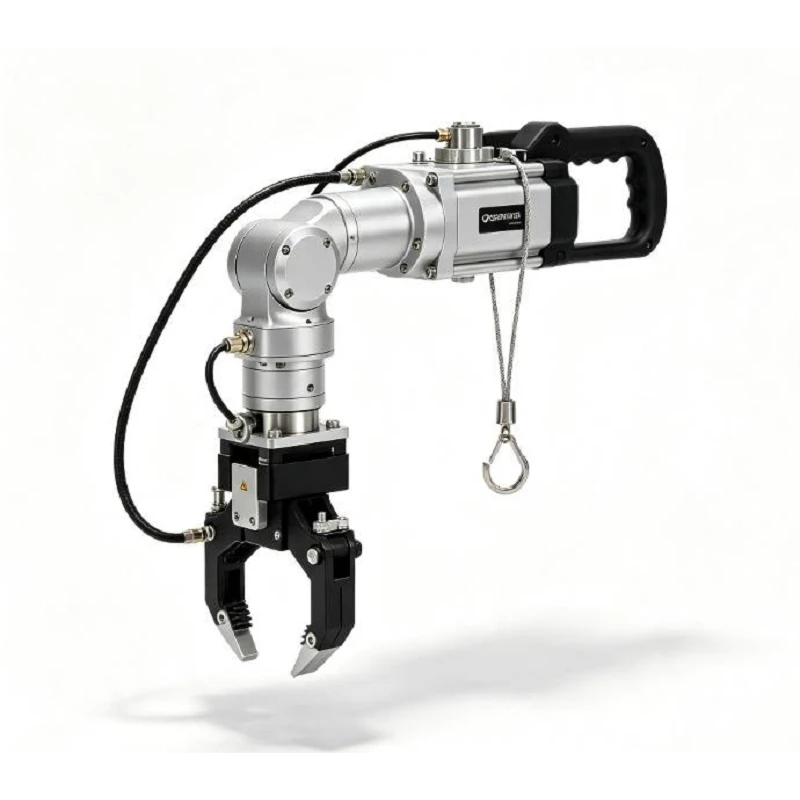
Pneumatisk balancer manipulator
Pneumatic Balancer Manipulator er et konstrueret ergonomisk løftesystem designet til kontrolleret løft, flytning og præcis positionering af tunge, akavede eller forskudte arbejdsemner inden for et defineret arbejdsområde. Ved at bruge trykluft til at udligne belastningen, giver den leddelte arm operatøren mulighed for ubesværet at styre komponenter mellem paller, stationer, monterer, CNC-maskiner og monteringsmaskiner. ingen-tyngdekraftsflydefølelse.
Nøglespecifikationer
|
Specifikation |
Konfiguration / Standardområde |
|
Nyttelastkapacitet |
30 – 300 kg (kan tilpasses op til 500 kg) |
|
Maksimal arbejdsradius |
1.500 – 3.200 mm |
|
Lodret løfteslag |
1.000 – 2.000 mm |
|
Arbejdslufttryk |
0,5 – 0,7 MPa |
|
Løftehastighed |
0 – 300 mm/s (Proportional kontrol) |
|
Armrotation |
360 grader kontinuerlig / Begrænset efter model |
|
Kolonne rotation |
360 grader kontinuerlig / Begrænset efter model |
|
Monteringsmuligheder |
Gulv-monteret søjle / overliggende skinne / mobil base |
|
Gribemuligheder |
Krog/mekanisk griber/vakuumløfter/pneumatisk klemme/tilpasset ende-effekt |
Væsentlige sikkerhedsfunktioner
Sikkerhed er indbygget direkte i vores pneumatiske kredsløbsdesign for at beskytte operatører, arbejdsemner og facilitetens infrastruktur:
Anti-dråbebeskyttelse (luft-sikkerhedsventil):I tilfælde af en hovedtrykluftledningsfejl, lukker kontraventiler luft inde i cylinderen for at forhindre, at armen eller lasten falder.
Sikkerhedslåsesystem:Forhindrer utilsigtet frigivelse af emnet, mens lasten er ophængt i luften.-
Overbelastningstrykbegrænser:Forhindrer manipulatoren i at løfte byrder, der overstiger dens nominelle sikkerhedsdesignkapacitet.
Pneumatiske bremser og bevægelsesgrænser:Mekaniske-endestop og pneumatiske ledbremser til at låse armen på plads, når den kører i tomgang eller parkerer.
Nødstopkontakt:Hurtig-manuel afspærringsventil for at låse al pneumatisk bevægelse øjeblikkeligt.
Industri applikationer
CNC-bearbejdningscenter læsning:Overførsel af råstøbegods, ventilhuse og akselemner fra paller direkte til tætte maskinindkapslinger og inventar.
Presse og metalstempling:Sikker rækkevidde ind i presselinjer for at indlæse tunge pladeemner eller aflæsse formede paneler.
Automotive montage:Håndtering af motorblokke, topstykker, transmissionshuse, bremseskiver og batterimoduler.
Støberi og metalfremstilling:Transport af råstøbegods, smedede dele, svejsninger og konstruktionsplader.
Ændringer i form, form og værktøj:Sikker placering af tunge sprøjtestøbeforme og stansematricer ind og ud af maskiner.
Tromler, tønder og containerhåndtering:Løfte, rotere og hælde tromler i kemikalie-, fødevare- eller generelle produktionsfaciliteter.
Sådan fungerer den pneumatiske balancer
Vægtregistrering og balancering:Når arbejdsemnet er grebet, måler det pneumatiske kredsløb belastningen og giver proportionalt modtryk.-
Zero-Gravity Float:Operatøren kan flytte, løfte eller sænke lasten ved at anvende minimal manuel indsats direkte på kontrolhåndtaget eller selve arbejdsemnet.
Artikulation med flere-akser:Den stive armstruktur muliggør jævn vandret rotation, lodret elevation og valgfri mekanisk vending eller rotation af emnet.
Hovedkomponenter
Pneumatisk balanceringscylinder:Leverer løftekraft og nul-tyngdekraftsmodvægt, automatisk-justering til varierende belastningstilstande.
Ledarm:Multi-leddet arm giver jævn vandret artikulation og bred arbejdsdækning.
Proportionalt kontrolhåndtag:Ergonomisk håndtag, der giver præcis, intuitiv enhåndskontrol- over hæve/sænke hastigheder.
Monteringssøjle:Kraftig-struktursøjle, der forankrer systemet til gulvfundamenter eller overliggende støttestrukturer.
Tilpasset slut-effekt:Skræddersyet-værktøj (krog, klemme eller vakuum) optimeret specifikt til emnets geometri, overflademateriale og orientering.
Typisk håndteringscyklus
Afhentning –Operatøren flytter den ubelastede arm over arbejdsemnet og aktiverer gribemekanismen (klemme, vakuum eller krog).
Løft –Det pneumatiske balanceringskredsløb går automatisk i indgreb og afbalancerer emnevægten øjeblikkeligt.
Bevæg dig og orienter –Operatøren fører lasten vandret gennem cellen. Om nødvendigt roterer et drevet eller manuelt pitch/roll-modul arbejdsemnet.
Stilling –Operatøren justerer jævnt komponenten ind i en CNC-patron, monteringsbeslag eller stak.
Slip -Sikkerheds-aflåst kontrol frigiver først arbejdsemnet efter bekræftelse af, at belastningen er sikkert understøttet af destinationsfiksturen.
Tilpassede slut-effekter og gribende løsninger
Gribeværktøjet er konstrueret til at matche dit produkts specifikke geometri, overfladetilstand og rotationsbehov.
Kraftige-løftekroge:Ideel til dele med dedikerede løfteøjer, øjebolte eller håndteringshåndtag.
Pneumatiske/mekaniske kæbegreb:OD- eller ID-spændegribere med brugerdefinerede-formede kæber designet til støbninger, skafter, tromler og huse.
Vakuum sugesystemer:Multi-pude vakuumsugere til glatte, ikke-porøse materialer som metalplader, glaspaneler eller glatte beholdere.
Konstrueret multi-drejnings-/pitchværktøj:Tilpassede pneumatiske-kraftassisterede vendehoveder (90 graders hældning, 180 graders vending, 360 graders kontinuerlig rotation) til komplekse monteringsprocedurer.
Monterings- og installationsmuligheder
Gulv-monteret bundsøjle:Selvbærende-stiv stålsøjle forankret direkte til et passende armeret betongulv. Ideel til selvstændige arbejdsstationsceller.
Overhead fast affjedring:Monteres direkte på overliggende strukturelle I-bjælker eller bygningssøjler, hvilket bevarer 100 % af gulvpladsen nedenunder.
Løftekran/portalbanesystem:Ophængt fra et let kranbrosystem, hvilket gør det muligt for manipulatoren at dække store rektangulære gulvarealer på tværs af flere arbejdsstationer.
FAQ
Populære tags: pneumatisk balancer manipulator, Kina pneumatisk balancer manipulator fabrikanter, fabrik
Du kan også lide


Send forespørgsel