


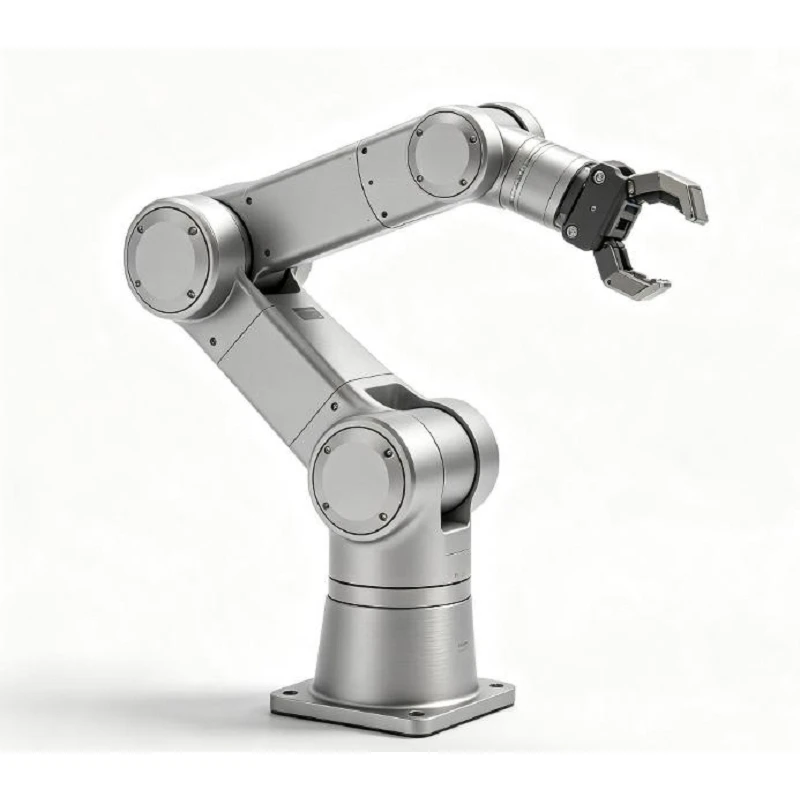
Mekanisk Assist Manipulator
En Mechanical Assist Manipulator hjælper operatører med at løfte, flytte, rotere, vippe og placere industrielle emner med minimal fysisk anstrengelse. Ved at kombinere en leddelt mekanisk arm, præcis pneumatisk balancering og en arbejdsemnespecifik gribefikstur, understøtter systemet den fulde lastvægt, samtidig med at operatøren har direkte kontrol under gentagne håndteringsopgaver.
Tekniske specifikationer
|
Parameter |
Referencekapacitetsområde |
|
Nyttelastkapacitet |
15 kg – 500+ kg |
|
Arbejdsradius (rækkevidde) |
Op til 3.500 mm |
|
Lodret slagtilfælde |
1.200 mm – 2.200 mm |
|
Lufttilførselstryk |
0,5 – 0,7 MPa |
|
Hovedmaterialer |
Strukturelt stål/høj-aluminium |
|
Rotationsvinkel |
360 graders hovedakse / op til 180 graders ende-effektor |
Typiske applikationer
CNC maskine påfyldning og aflæsning
Opgave: Overfør råstøbegods fra paller til lodrette eller vandrette bearbejdningscentre.
Håndteringssekvens: Saml op → Løft → Ræk ind i kabinettet → Præcis positionering på fikstur → Klemme.
Designfaktorer: Rækkevidde, døråbningsafstand og modstand mod spåner/kølevæske.
Montering af biler og udstyr
Opgave: Placer tunge komponenter på bevægelige eller stationære chassislinjer.
Håndteringssekvens: Løft → Vandret overførsel → 90 graders vip/rotation → Mikro-justering → Fastgør.
Designfaktorer: Orienteringslås, justeringstolerancer og ergonomi.
Overførsel af produktionsstationslinje
Opgave: Høj-frekvent flytning af dele mellem tilstødende transportører eller arbejdsceller.
Håndteringssekvens: Løft → Hurtig overførsel → Kontrolleret drop-af.
Designfaktorer: Cyklustidseffektivitet, kontinuerligt pneumatisk flow og bred bevægelsesramme.
Oversigt over nøglekonfiguration
|
Punkt |
Systemkonfigurationsmuligheder |
|
Produkttype |
Industrial Mechanical Assist Manipulator |
|
Driftsmetode |
Manuel vejledning med pneumatisk løftehjælp |
|
Balanceringssystem |
Præcision pneumatisk modbalance |
|
Armkonfiguration |
Stiv leddelt arm/kabel-drevet lodret slag |
|
Monteringsmuligheder |
Gulv-monteret søjle / Overhead suspenderet / Skinne-monteret overhead |
|
Sluteffektor |
Anvendelsesspecifikt-tilpasset gribearmatur |
|
Vigtigste håndteringsfunktioner |
3D rumløft, vandret bevægelse, kontinuerlig rotation, kontrolleret vipning |
Hvorfor bruge en Mechanical Assist Manipulator?
Eliminerer gentagne tunge manuelle løft og reducerer fysisk belastning.
Forbedrer kontrol og præcision under den endelige positionering.
Understøtter høj-overførselsoperationer uden operatørtræthed.
Holder den menneskelige operatør direkte involveret i komplekse manipulationsopgaver.
Kernedriftsprincip
Greb:Den brugerdefinerede endeeffektor indgriber arbejdsemnet sikkert ved hjælp af dedikerede mekaniske, pneumatiske eller vakuumspændemekanismer.
Balance:Det pneumatiske system anvender mod-balanceringsmoment for at neutralisere lastens samlede vægt.
Guide:Operatøren fører ubesværet delen langs målstien med minimal fysisk anstrengelse.
Position:Systemet muliggør høj-præcisionsjustering i maskiner, jigs eller pakkelinjer.
Integrerede sikkerhedsfunktioner
Luftforsyningssvigt-Sikker beskyttelse:Bevarer pneumatisk tryk i systemet for at forhindre, at belastningen falder under pludselig afbrydelse af trykluftforsyningen.
Bufferreservebeholder:Den integrerede luftbeholder giver pneumatisk nødstrøm til sikkert at sænke emnet, hvis lufttilførslen svigter.
Advarsel om lavt-tryk:Audio/visuelle sikkerhedsalarmer udløses, hvis systemtrykket falder under driftstærskler.
Fejlbetjeningslåse:Forhindrer utilsigtet frigivelse af emnet, mens lasten er ophængt i luften.-
Sikkerhedsbremsesystem:Mekaniske parkerings- og bevægelsesbremser holder armene sikkert i tomgang eller under strømfejl.
Ansøgningsdata påkrævet for tilbud
For at vurdere din ansøgning og give et nøjagtigt teknisk forslag, bedes du angive følgende detaljer:
Emnedata:Vægt, 2D/3D tegninger, materiale, overfladetilstand og tyngdepunkt.
Bevægelsessti:Saml-højde, fald-højde, total rækkevidde, nødvendige rotations-/hældningsvinkler.
Arbejdsstations layout:Gulvrumsdimensioner, frihøjde i loftet, eksisterende strukturer, tilgængelighed af trykluft.
Håndtering af opgaver
CNC-maskine ilæsning og aflæsning:Overfør komponenter sikkert mellem paller, arbejdsstationer og maskinsenge med høj præcision.
Forsamling:Understøt og placer gentagne komponenter for at eliminere operatørtræthed og opretholde samlingsnøjagtighed.
Produktionsoverførsel:Flyt tunge genstande jævnt mellem tilstødende produktionsceller.
Komponentrotation:Reorienter dele før bearbejdning, inspektion eller emballering.
Vedligeholdelseshåndtering:Assistere teknikere med at løfte og justere tunge maskinkomponenter under service.
Tilpassede gribere og slut-effektintegration
Sluteffektoren fungerer som den kritiske mekaniske grænseflade mellem manipulatoren og dit emne. Standard og brugerdefinerede gribemetoder omfatter:
Ekstern/indvendig fastspænding:Pneumatiske eller mekaniske kæber tilpasset til delens geometri
Vakuum og magnetiske løftere:Til metalplader, flade overflader eller ikke-porøse dele
Krog og hulindgreb:Dedikerede stiftudvidelser eller løfte-punkter
Motordrevne rotatorer og tiltere:Pneumatisk aktuator-drevet 90 grader/180 graders rotation og vippemoduler
FAQ
Populære tags: mekanisk assist manipulator, Kina mekanisk assist manipulator fabrikanter, fabrik
Et par af
NejDu kan også lide



Send forespørgsel