


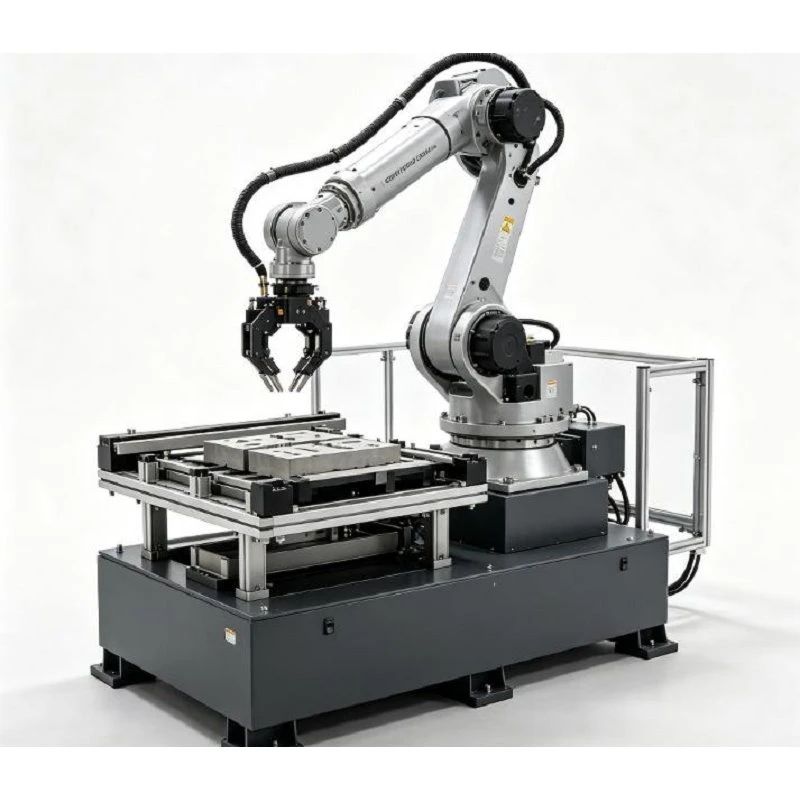
CNC-lastnings- og aflæsningsrobot
CNC-lastnings- og aflæsningsrobotten automatiserer indlæsning af rå dele, aflæsning af færdige dele og materialeoverførsel mellem CNC-maskiner og nedstrøms behandlingsstationer. Ved at erstatte manuel håndtering optimerer dette system spindeludnyttelsen, reducerer cyklus-nedetid og muliggør kontinuerlig 24/7 automatiseret fremstilling.
Systemet er designet til maksimal fleksibilitet og kan integreres med CNC-drejebænke, drejecentre, vertikale/vandrette bearbejdningscentre (VMC/HMC) og slibemaskiner, der betjener enten en enkelt maskine eller multi-maskinceller.
Tekniske specifikationer
|
Punkt |
Specifikation |
|
Robot type |
6-akset industrirobot |
|
Robot nyttelast |
6–50 kg, afhængig af konfiguration |
|
Maksimal rækkevidde |
Ca.. 1400–2.600 mm |
|
Gentagelighed |
Ca. ±0,02–±0,05 mm |
|
Anbefalet emnevægt |
Ca.. 0.5–30 kg, afhængig af anvendelse |
|
Robot montering |
Gulv / Side / Tilpasset |
|
Griber Type |
Pneumatisk / elektrisk / tilpasset |
|
Gripper konfiguration |
Enkelt / Dobbelt / Multi-Del |
|
CNC kommunikation |
Digital I/O / Ethernet / Fieldbus |
|
Understøttede protokoller |
Modbus TCP / PROFINET / EtherNet/IP eller andre understøttede protokoller |
|
CNC dørkontrol |
Automatisk, når den er kompatibel |
|
Chuck kontrol |
Gennem CNC interface |
|
Del Detektion |
Nærhed / Tryk / Fotoelektrisk / Syn |
|
Pneumatisk tryk |
Typisk 0,5-0,7 MPa |
|
Styrespænding |
Typisk 24 VDC |
Vigtigste automatiseringsfordele
Øget spindeludnyttelse:Eliminerer operatørtræthed og lastningsforsinkelser, hvilket øger den daglige maskinoppetid.
Konsekvent kvalitet og præcision:Programmerbare robotbaner sikrer gentagelig delplacering uden slid på armaturet eller fejljusteringer.
Arbejdskraftomfordeling:Operatører skifter fra gentagen manuel indlæsning til opgaver af høj-værdi (værktøjsindstilling, programmering, kvalitetskontrol).
Uovervåget drift:Understøtter lygter-ude i produktionen under off-hold og weekender.
Gældende komponenter
Aksler og aksler:Motoraksler, drivstifter, splines.
Roterende dele:Bøsninger, lejeringe, ruller, flanger, nav.
Prismatiske dele:Ventilhuse, pumpehuse, hydrauliske manifolds, beslag.
Brugerdefineret hardware:Fastgørelseselementer, fittings, flyfittings, medicinske implantater.
Automatiseret CNC-indlæsnings- og aflæsningssekvens
Fodring af rå dele:Arbejdsemner præsenteres via bakke, palle, transportbånd eller gravitationsstativ i en defineret plukkeretning.
Udvælgelse af rå dele:Robotten vælger emnet. Sensorer bekræfter korrekt greb og del tilstedeværelse, før de går ind i maskinen.
CNC interlock signal:Efter cyklusafslutning sender CNC-controlleren et "Machine Ready"-signal til robotten.
Afsluttet deltømning:Den automatiske dør åbnes; robotten går ind i bearbejdningshylsteret og løsner den færdige del.
Indlæsning af rå dele:Robotten læsser den rå del ind i fiksturen/spændepatronen og udløser spændemekanismen.
Bearbejdningsgenstart:Robotten forlader konvolutten, sikkerhedssignalerne fjernes, døren lukkes, og CNC'en genoptager bearbejdningen automatisk.
Deludledning og overførsel:Den færdige del leveres til en bakke, transportør, vaske-, afgratnings- eller inspektionsstation.
Slut-af-Armværktøj og gribemuligheder
Gripper teknologier
Pneumatiske gribere: Højhastigheds, robust mekanisk struktur, ideel til standardiserede industrielle miljøer.
Elektriske servogribere: Programmerbar slaglængde, variabel gribekraft, velegnet til sarte, tynde-væggede dele eller dele i flere-størrelser.
Værktøjskonfigurationer
Enkelt griber: Omkostnings-effektiv opsætning til længere bearbejdningscyklusser, hvor dele-udvekslingshastighed ikke er den primære flaskehals.
Dual Gripper (hurtig udveksling): Holder en rå del og en færdig del samtidigt. Reducerer en del-udskiftningstid ned til 3-8 sekunder ved at eliminere mellemkørsel under åbning af maskindør.
Tilpassede kæbeprofiler: Indvendige ekspanderende kæber, udvendige spændekæber, magnetiske gribere eller ikke-markerende gummipuder, skræddersyet til specifikke delegeometrier.
Maskinkommunikation og systemsignaler
Maskinstatus:CNC-klar, bearbejdning komplet, dør åben/lukket, spændepatron fastspændt/uspændt.
Robot kommando:Robot i sikker position, anmod om dør åben, anmod om udløsning af patronen, cyklusstart.
Sikkerhed og overvågning:Nødstopkredsløbsspærring, gribertryk tabt, delsædefejl, beskyttelsesdør åben.
Oplysninger påkrævet for et tilpasset teknisk forslag
For at hjælpe os med at designe en optimeret løsning til dit anlæg, bedes du angive følgende:
CNC maskine detaljer:Mærke, model, controllertype og automatiske-døre/patronmuligheder.
Emnedata:Tegninger (STEP/PDF), dimensioner, rå/færdig vægt og materiale.
Proces info:Aktuel bearbejdningscyklustid, målproduktionsvolumen og fotos af rå/færdige dele.
Fabriksbegrænsninger:Tilgængelig gulvpladslayout og præferencer for delfremføring (bakker, transportører, paller).
FAQ
Populære tags: cnc lastning og losning robot, Kina cnc lastning og losning robot fabrikanter, fabrik
Et par af
Drejebænk læsse- og aflæsningsrobotNæste
NejDu kan også lide


Send forespørgsel