


Robotisk palleteringsarbejdsstation
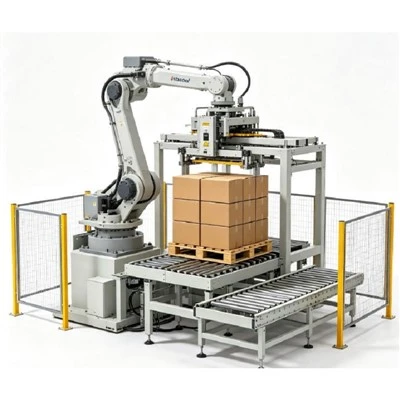
Robotic Palletizing Workstation er en integreret industriel celle udviklet til at automatisere gentagne løft og stabling af emballerede varer. Systemet er designet til høj pålidelighed og kontinuerlig drift, og det forbinder problemfrit upstream-pakkeprocesser med downstream-lager og logistik, og hjælper globale producenter med at reducere lønomkostninger, eliminere flaskehalse og forbedre linjesikkerheden.
Nøglespecifikationer
|
Punkt |
Typisk konfiguration |
|
Robot type |
4-akset / 6-akset industrirobot |
|
Tilgængelig robotnyttelast |
50 kg / 100 kg |
|
Maksimal robotarbejdsradius |
Op til 2.732 mm |
|
Robot gentagelighed |
±0,08 mm |
|
Griber |
Vakuum / Mekanisk / Tilpasset |
|
Produktplukning |
Enkelt/flere produkter |
|
Palle mønster |
Søjle / Mursten / Sammenlåsning / Skiftende / Brugerdefineret |
|
Palleskift |
Manuel / Automatisk |
|
Kontrolsystem |
PLC + Robot Controller + HMI |
|
Produkttransportør |
Bælte / Rulle / Kæde |
|
Linjeintegration |
Emballering / påfyldning / poser / æske pakning / indpakning |
Vigtige fordele
Eliminer gentagne belastninger og mangel på arbejdskraft:Automatiserer tunge, kontinuerlige løft, hvilket reducerer risikoen for arbejdsskader og arbejdskraft betydeligt.
Konsekvent stakstabilitet:Programmeret positionering garanterer ensartede pallemønstre, hvilket reducerer produktskader under transport.
Multi-SKU-fleksibilitet:Gem snesevis af forud-programmerede stablingsopskrifter på HMI'et for hurtige produktudskiftninger uden værktøj-.
Skalerbart output:Juster nemt robothastigheden og driftslogikken for at holde trit med den stigende sæsonbestemte efterspørgsel.
Kompakt fodaftryk:Modulært cellelayout passer til stramme plantegninger, hvor traditionelle mekaniske palleteringsmaskiner ikke kan rummes.
Egnede pakketyper
Kartoner og æsker:Mad, drikkevarer, elektronik, forbrugsvarer, e-handelsemballage.
Kufferter og kasser:Aftappede produkter, dåsevarer, kommerciel emballage.
Tasker og sække:Kemikalier, pulvere, landbrugsfrø, gødning, byggematerialer (cement, mørtel).
Spande, beholdere og tromler:Maling, smøremidler, flydende kemikalier, fødevareingredienser.
Systemarkitektur og komponenter
En fuldt integreret palleteringscelle omfatter følgende nøgleundersystemer:
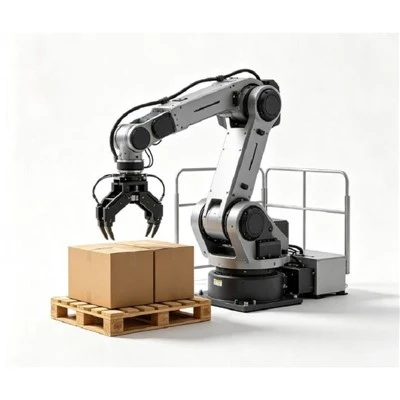
Industriel palleteringsrobot:Valgt baseret på påkrævet nyttelast, rækkevidde og cyklustider for at plukke produkter fra indføringsstationen og placere dem nøjagtigt på pallen.
Slut-af-armværktøj (EOAT / Gripper):Udviklet specifikt til din pakketype med hurtige-skiftgrænseflader og integrerede sensorer til at bekræfte grebsstatus.
Produktindføringstransportør:Kraftig-bælte-, rulle- eller kædetransportør udstyret med optiske sensorer til præcis produktindeksering og positionering.
Pallepositionering og fastgørelse:Sikrer stiv placering af tomme og fyldte paller, så robotten kan udføre gentagne placeringer inden for sub-millimetertolerancer.
Hovedstyreskab og HMI:Har en intuitiv brugergrænseflade til valg af recept, manuel tilsidesættelse, fejldiagnostik og produktionssporing.
Omfattende sikkerhedssystem:Fuldt i overensstemmelse med internationale industrisikkerhedsregler for at garantere operatørbeskyttelse.
Arbejdsstations operationelle sekvens
Produktindføring:Emballerede varer kommer ind i arbejdsstationen via indføringstransportøren fra opstrøms produktionslinjer.
Registrering og indeksering:Optiske sensorer registrerer produktets ankomst og låser pakken til en præcis plukkoordinat.
Produktvalg:Robotten placerer EOAT'en, verificerer sikkert greb via pneumatiske/vakuumpressostater og løfter emnet.
Overførsel og placering:Robotten overfører nyttelasten ad en optimeret vej og afsætter den på pallen i henhold til den aktive mønsteropskrift.
Lagdannelse og lag-Arkplacering:Processen gentages lag for lag. Hvis den er konfigureret, vælger robotten et slip-ark og placerer det mellem lag for øget stabilitet.
Palle komplet signal:Når målhøjden er nået, markerer systemet pallefærdiggørelse for manuel fjernelse af gaffeltruck eller udløser automatisk transportørudledning.
Understøttede palleteringsmønstre
Kolonnemønster:Ideel til pakker med høj tryk-styrke (f.eks. tunge kartoner), der kræver direkte lodret lastoverførsel.
Murstensmønster:Forskudte rækker binder tilstødende pakker sammen, hvilket forbedrer den overordnede stakintegritet.
Sammenlåsende mønster:Orienteringer roterer 90 grader mellem lag, hvilket skaber en låst struktur, der er velegnet til højere stakke.
Skiftende lagmønster:Lagretningerne vendes kontinuerligt for at fordele vægten jævnt og forhindre, at de vælter.
Brugerdefineret programmeret mønster:Brugerdefinerede koordinater designet specifikt til kartoner i blandet-størrelse, uregelmæssige etuier eller specielle fragtkrav.
Konstruerede gribemuligheder
Vacuum Matrix Gripper (bedst til kartoner, stive kasser, flade-topkasser):Udstyret med høj-flow-vakuumgeneratorer, selv-tætnende skum eller sugekopper og integrerede afblæsningssystemer til støvede miljøer.
Mekanisk fastspændingsværktøj (bedst til poser, spande, plastikbeholdere, kasser):Indeholder bløde-berøringsregulerede pneumatiske kæber, bundstøttefingre og anti-sikkerhedslåse.
Multi-Pick-værktøj (bedst til høj-hastighed, multi-pakkelinjer):Vælger flere produkter pr. cyklus for at multiplicere systemets output uden at-overdrive hastigheden for robotten.
Custom / Hybrid EOAT (bedst til uregelmæssige former, kombineret produkt + pallehåndtering):Kombineret mekanisk klemme og vakuumsugning til håndtering af produkter og glide-ark med et enkelt værktøj.
Forebyggende vedligeholdelsesstrategi
Enkel rutinevedligeholdelse sikrer maksimal systemoppetid:
Dagligt/ugentlig:Rengør sensorer, inspicér pneumatiske fittings/vakuumkopper, fjern snavs fra transportbånd.
Månedlig:Tjek griberens mekaniske justering, bekræft sikkerhedskredsløbets funktion, inspicér kabler og flex-rør.
Årlig:Udfør fabriks-anbefalet robotaksesmøring, udfør fuld systembackup, og genkalibrer referenceudgangspunkter.
FAQ
Populære tags: robot palletering arbejdsstation, Kina robot palletering arbejdsstation fabrikanter, fabrik
Du kan også lide


Send forespørgsel