


Multi-maskine til indlæsning og aflæsning af robot
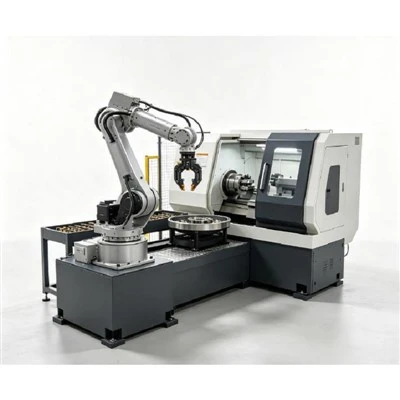
Et plejesystem til flere-maskiner deler en industrirobot på tværs af flere CNC-maskiner inden for en enkelt celle, hvilket eliminerer behovet for dedikerede robotter på hver station.
Mens en CNC-maskine er i sin bearbejdningscyklus, betjener robotten tilstødende maskiner, der har afsluttet deres. Maskinstatus, bevægelse og materialehåndteringsprioriteter er fuldt synkroniseret gennem en central kontrolarkitektur.
Tekniske specifikationer
|
Parameter |
Referencespecifikation |
|
Robot type |
Industriel leddelt robot |
|
Akseindstillinger |
4-akse / 6-akse |
|
Nyttelast muligheder |
50 kg / 100 kg / op til 210 kg |
|
Arbejdsradius |
Op til ca. 2732 mm for relevante konfigurationer |
|
Gentagelighed |
Op til cirka ±0,08 mm / ±0,15 mm afhængig af robotmodel |
|
Beskyttelsesklasse |
Op til IP63 for relevante konfigurationer |
|
Installation |
Gulv-monteret eller lineær-skinne-monteret |
|
CNC konfiguration |
Multi-maskine, applikationsafhængig |
|
Drive System |
Servo motor drevet |
|
Controller |
Industriel robotcontroller + PLC |
Vigtige fordele
Lavere kapitalinvestering:At betjene flere maskiner med én robot reducerer hardware- og installationsomkostningerne markant sammenlignet med dedikerede enkelt-maskinerobotter.
Maksimeret robotarbejdstid:Robotten udfører produktive håndteringsopgaver på andre stationer, mens en maskine kører, hvilket eliminerer robottens tomgangstid.
Konsekvent delkvalitet og timing:Automatiserede belastnings-/aflæsningscyklusser eliminerer menneskelig operatørvariabilitet og sikrer ensartet positioneringsgentagelighed.
Centraliseret produktionskontrol:Maskinstatus, robotbevægelser, sikkerhedslåse og prioritetskøer administreres problemfrit under ét samlet kontrolsystem.
Reduceret operatørtræthed:Skiftpersonale frigøres fra løbende manuel materialehåndtering for at fokusere på kvalitetskontrol, værktøjsskift og celleovervågning.
Industri applikationer
Bilkomponenter:Aksler, navlejer, gearemner, bremseskiver, motorbeslag.
Præcisionsteknik og industrielle dele:Ventilhuse, hydraulikblokke, pumpehuse, flanger, bøsninger.
Luftfart og energi:Præcisionsfittings, turbinekomponenter, strukturelle huse.
Fremstilling af medicinsk udstyr:Implantatemner, præcisionsinstrumentkroppe.
Systemarkitektur
Kerneautomatisering:Industrirobot, multi-aksecontroller, centralt PLC-system og maskin-robotkommunikationsgrænseflade
Slut-af-armværktøj:Brugerdefinerede pneumatiske, elektriske eller magnetiske gribere (enkelt eller dobbelt)
Delhåndteringsstationer:Rå-aflæsningsstationer, færdig-aflæsningsstationer og positioneringsarmaturer
Sikkerhed og registrering:Sikkerhedshegn, dørlåse, deldetektionssensorer og griberstatusovervågning
Valgfrie moduler:Lineær rejseakse, delrensning (luftblæsning-af), dimensionsinspektion, synsvejledning og sorteringsudstyr
Operationel arbejdsgang
Afhentning:Robot plukker et råt emne fra en palle, bakke, reol eller transportør.
Håndtryk:CNC sender et "Cycle Complete"-signal; robotten verificerer sikkerhedslåsene og går ind i maskinen.
Udveksle:Aflæsser den færdige del fra patronen/beslaget og læsser det rå emne. (Bemærk: Dobbelt gribere udfører denne swap i en enkelt indgang).
Bekræftelse og start:Delsædedetektering bekræfter korrekt positionering; bearbejdningscyklus starter, og robotten rydder området.
Næste station:Robot overfører den færdige del til aflæsnings-/inspektionsstationer og flytter derefter til den næste maskine, der anmoder om service.
Typiske multi-CNC-layoutkonfigurationer
2-maskine celle (CNC 1 ← ROBOT → CNC 2)
Bedst til: Maskiner med mellemstore bearbejdningscyklustider placeret inden for robottens faste rækkevidde.
Typiske anvendelser: To CNC-drejebænke, dobbelte vertikale bearbejdningscentre (VMC'er) eller en drejnings--og-kombinationslinje.
3-maskine celle (CNC 1 ← ROBOT → CNC 2 → CNC 3)
Bedst til: Længere CNC-bearbejdningscyklusser, der giver robotten tilstrækkelig rejse- og servicehøjde.
Layout: Cirkulært/halvt-cirkulært arrangement omkring en fast-monteret robot.
4-Maskincelle (CNC 1 - CNC 2 - ROBOT + LINEÆR SKINNE - CNC 3 - CNC 4)
Bedst til: Anlæg med stor-volumen eller maskiner med stor afstand.
Funktion: En 7.-akse lineær rejseskinne udvider robottens driftsområde dynamisk på tværs af lineære layouts.
Gripper Systems & End-of-Arm Tooling
Griberne er tilpasset baseret på delens geometri, overfladefølsomhed og proceskrav:
Pneumatiske gribere:Standard, robust løsning til jernholdige og ikke-jernholdige metaldele.
Elektriske gribere:Programmerbar slag-, positions- og gribekraftkontrol til sarte eller varierede dele.
Magnetiske gribere:Ideel til flade jernholdige komponenter, plader eller emner.
Dobbelt gribere:Holder en rå del og en færdig del samtidigt, hvilket skærer døren-åben udvekslingstid med op til 50 %.
Brugerdefinerede kæbedesigns:Skræddersyede kontaktpuder, V-blokke og konturformede fingre til uregelmæssige støbninger eller polerede overflader.
Teknisk projektevaluering
For at modtage et skræddersyet layoutforslag, cykeltidssimulering og kommercielt tilbud, bedes du angive følgende tekniske detaljer:
CNC maskinspecifikationer:Mærke, nøjagtige modeller, controller-type, døråbningsdimensioner og aktuel spænde-/armaturopsætning.
Emneparametre:Deltegninger (2D/3D), dimensioner, rå/færdige vægte, materiale og overfladebegrænsninger.
Produktionscyklusmålinger:Bearbejdningstid pr. del, aktuel manuel på-/aflæsningstid og mål for daglig produktion.
Fabrikslayoutplan:2D-gulvlayout, der viser maskinafstand, tilgængeligt gulvareal og operatøradgangskorridorer.
FAQ
Populære tags: multi-maskinpålæsnings- og losningsrobot, Kina multi-maskinlastnings- og losningsrobotproducenter, fabrik
Du kan også lide



Send forespørgsel